


Dans le contrôleur PLCopen, le système de coordonnées est le point de référence pour définir les six degrés de liberté (DOF). Les ingénieurs doivent comprendre comment différents systèmes de coordonnées interagissent et quels cadres sont importants pour la compréhension.
Comprendre les différences entre les systèmes de coordonnées et la façon dont ils interagissent les uns avec les autres est essentiel pour obtenir un contrôle de mouvement réussi à l'aide de groupes. Dans la partie 4 de PLCopen, la norme mondiale pour le contrôle de mouvement des automates programmables CEI6111-3, le concept de mouvement coordonné multiaxe utilisant des groupes est introduit. Un groupe est un ensemble d'axes qui fonctionnent ensemble selon un mécanisme commun pour fournir une trajectoire de mouvement en trois dimensions. Les exemples incluent les systèmes de portique, les robots à bras articulés, les robots triangulaires ou les mécanismes de connexion ; Plusieurs axes fonctionnent ensemble pour obtenir un mouvement multidimensionnel de l'appareil.
Dans le cadre de la nouvelle fonctionnalité, le concept de systèmes de coordonnées dans les contrôleurs est devenu un sujet important à comprendre. Le système de coordonnées est le point de référence qui définit les six degrés de liberté (DOF) : X, Y et Z pour les coordonnées cartésiennes, et les angles Rx, Ru et Rz décrivant le degré de rotation de chaque axe (appelés angles d'Euler) .
Chaque mécanisme, composant ou unité de travail sous contrôle possède son propre système de coordonnées. Étant donné que le contrôleur PLCopen peut contrôler plusieurs groupes, chacun travaillant sur plusieurs pièces, il est important que le programmeur comprenne comment les différents systèmes de coordonnées interagissent.
Chaque système de coordonnées a une origine, qui est utilisée pour définir le point zéro dans toutes les coordonnées. La direction de chaque axe est déterminée par la règle de la main droite (voir Figure 1). Si l'index pointe dans la direction positive de X, le majeur étendu (à angle droit par rapport à l'index) pointe dans la direction positive de Y et le pouce étendu pointe dans la direction positive de Z.
La direction de l'angle est déterminée à l'aide de la règle en spirale droite (voir Figure 2). Le pouce pointe dans le sens positif de l'axe et le doigt se plie autour de l'axe dans le sens de rotation positif de l'axe.

Position du moteur
Enfin, le contrôleur contrôle la position des moteurs individuels. Chaque axe du groupe possède son propre système de coordonnées d'axe (SCA), qui correspond à la position de rotation du moteur. Pour la plupart des mécanismes complexes, tels que les robots à bras articulés, les robots de triangulation et les mécanismes de connexion, la position d'un système de coordonnées à un seul axe ne signifie pas que tout est fait seul ; C'est par la coordination de ces axes que la position de la machinerie est déterminée à l'aide de calculs cinématiques. Ces calculs peuvent être effectués à l'intérieur du contrôleur ou par un contrôleur de robot autonome.
Le système de coordonnées de base pour chaque groupe est le système de coordonnées de la machine (MCS). Le constructeur de la machine définit la source du système de coordonnées de la machine. Pour les robots à bras articulés et les robots triangulaires, il est généralement situé sur la base du robot. Le contrôleur effectue ensuite des calculs cinématiques pour déterminer le système de coordonnées de la planche à outils (TPCS), qui est le point final de la machine elle-même. Ce système de coordonnées lui-même n'est pas utile au programmeur, mais il peut être utilisé pour définir l'origine de l'emplacement de l'outil. Le couteau a son propre système de coordonnées, à savoir le système de coordonnées de l'outil (TCS).
Commande de positionnement
En règle générale, l'outil est centré à l'extrémité de la machine, cela peut donc être aussi simple qu'un décalage dans la direction plus Z du système de coordonnées de la planche à outils, et peut également nécessiter un composant Rz pour tenir compte de la rotation. Le système de coordonnées de l'outil est le plus souvent utilisé pour les positions de déplacement lent et d'apprentissage, mais n'est pas souvent utilisé dans les mouvements automatiques. L'origine du système de coordonnées de l'outil est le point central de l'outil (TCP), qui est le point de départ du déplacement de la commande. Lorsqu'un décalage dans le système de coordonnées de la machine est invoqué, c'est le point central de l'outil qui se déplace vers cette position (voir Figure 3).

Étant donné que chaque groupe a sa propre origine de système de coordonnées machine, le déplacement de plusieurs groupes vers la même position dans l'espace nécessite que chaque groupe ait sa propre instruction de position par rapport à sa position de système de coordonnées machine. Par exemple, si deux robots de ramassage prélèvent des articles sur le même convoyeur, puis que chaque ramasseur se déplace vers la même position sur la bande transporteuse, différentes instructions de position du système de coordonnées de la machine sont requises.
Pour simplifier le déplacement dans des espaces partagés similaires, l'origine du système de coordonnées de la machine pour chaque groupe peut être obtenue à partir de l'origine du système de coordonnées mondial (WCS), plus le décalage. Chaque unité de travail n'a qu'une seule source du système de coordonnées mondial. Lorsque vous configurez un seul groupe, vous devez définir un décalage par rapport à l'origine du système de coordonnées universel. Cela permet à plusieurs agences d'utiliser un système de coordonnées commun pour simplifier la programmation.
Le système de coordonnées final à considérer est le système de coordonnées de composant (PCS). Ce système de coordonnées est utilisé pour définir la position et l'orientation de chaque objet dans l'espace mondial. L'origine de ce système de coordonnées est située sur la pièce et se déplace avec la pièce. Ceci est utile lorsque vous travaillez sur des pièces individuelles, comme dans une application pick-and-place. D'autres applications incluent le suivi de convoyeur, dans lequel les composants se déplacent le long d'une bande transporteuse. Dans ce cas, le système de coordonnées du composant se déplace par rapport à l'origine du système de coordonnées universel et du système de coordonnées de la machine. systèmes de coordonnées (voir Figure 4).
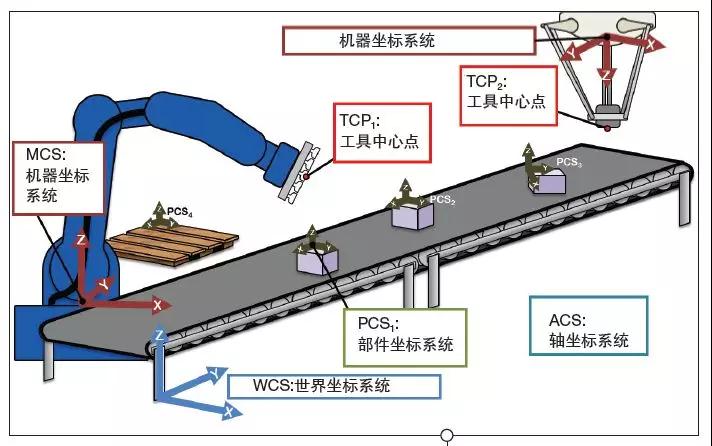
Comprendre les différences entre les systèmes de coordonnées et la façon dont ils interagissent les uns avec les autres est la clé d'un contrôle de mouvement réussi à l'aide de groupes dans l'IEC. Différents systèmes de coordonnées fonctionnent ensemble pour accomplir l'opération souhaitée.
Exemple de suivi de bande transporteuse
Dans une application de suivi de bande transporteuse, la première commande peut consister à déplacer le point central de l'outil dans le système de coordonnées de la machine pour localiser le point central de l'outil à la position initiale de la zone de suivi. La position et l'orientation de la pièce sont définies et la routine de suivi de l'émetteur calcule le décalage de la pièce par rapport à l'origine du système de coordonnées de la machine à mécanisme. Ce décalage définit le système de coordonnées du composant de la pièce et la relation entre le système de coordonnées de la machine et la fonction de suivi du convoyeur. Le décalage du système de coordonnées du composant est ajusté au fur et à mesure que la pièce se déplace. L'utilisateur définit ensuite un déplacement dans l'espace du système de coordonnées de la pièce pour saisir la pièce. Étant donné que le décalage du système de coordonnées du composant a 6 degrés de liberté, l'ouverture de la boîte sur la bande transporteuse peut également être réalisée si nécessaire. L'utilisateur effectue alors un déplacement dans l'espace du système de coordonnées pièce pour saisir la pièce.
L'orientation de l'outil est automatiquement adaptée à la pièce (si nécessaire) et le décalage entre les systèmes de coordonnées a pris ces facteurs en compte. La même position de système de coordonnées de pièce est utilisée pour chaque capteur et le décalage du système de coordonnées de pièce ne change que lorsqu'une nouvelle pièce est rencontrée. Étant donné que la fonction de suivi de la bande transporteuse met constamment à jour le décalage du système de coordonnées du composant, le point central de l'outil est également suivi le long de la direction positive de la bande transporteuse pour résoudre le problème de mouvement du composant.